
AUV開発を支える統合シミュレーション技術
設計検討から試験前検証までを一貫して支援する統合シミュレーション基盤
株式会社IHI
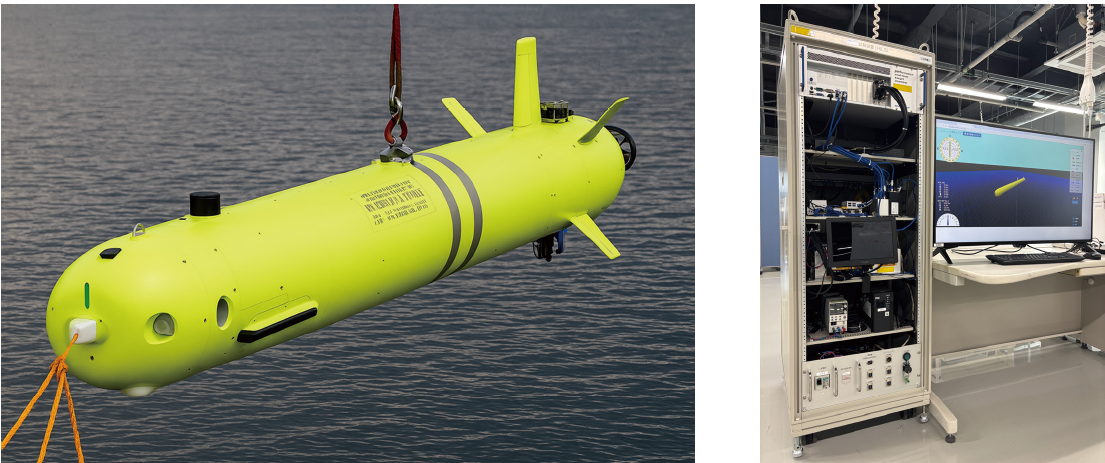
背 景
近年,海洋分野においては,インフラ点検,海底地形調査,環境モニタリング,防災・減災などを目的として,自律型水中航走体( Autonomous Underwater Vehicle:AUV )の活用が進んでいる.AUVは人力による作業が困難な海中環境において,広範囲かつ長時間の自律航走を可能とする有効な手段であり,今後もさらなる適用拡大が期待されている(IHI技報 Vol. 64 No. 1,2024「海洋インフラ点検や海底調査で海の安心・安全に貢献する」参照).
一方でAUVの開発および運用に当たり,実機運用に伴う高いコストやリスクが大きな課題となっている.試験・運用に先立って,仮想化された海中環境により,設計パラメーターや制御方式の調整だけではなく,システム全体の妥当性確認,外的環境の影響把握などを事前に検証することは,コストやリスクの最小化に有効である.
また,AUVは機体運動,センサー,制御系,通信系など複数の要素が密接に連携する高度に統合されたシステムである.そのため,個々の要素技術の検討だけではなく,システム全体としての挙動を把握し,設計パラメーターや制御方式を適切に調整することが重要である.このような背景から,実機試験を補完し,開発効率と信頼性を向上させる手段として,AUVシミュレーション技術の重要性が高まっている.
AUVシミュレーションは,仮想環境上でAUVの航走挙動やセンサー出力,制御応答を再現することにより,設計初期段階から運用検討まで幅広いフェーズで活用可能である.このような取り組みは試験回数の削減や不具合の早期発見につながり,AUV開発全体の効率化に寄与する.
MILS-SILS-HILSによる開発スタイル
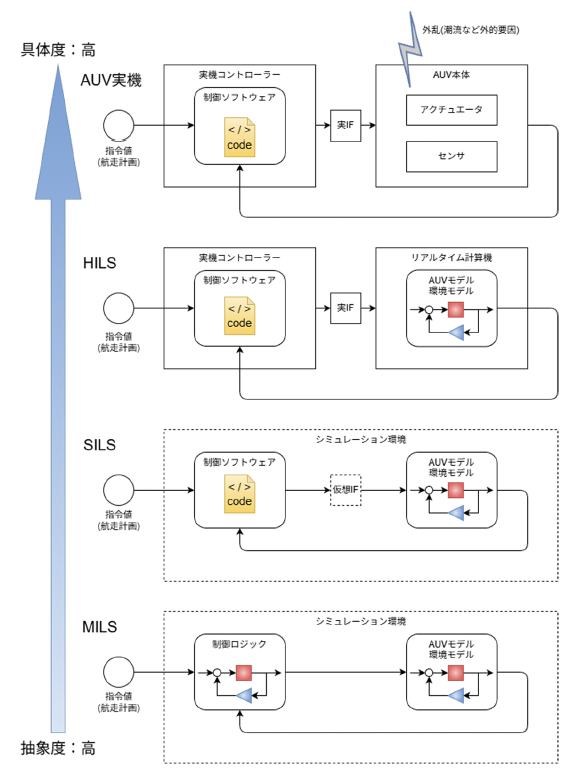
IHIのAUVシミュレーションは,開発段階に応じて検証対象を切り替えるため,MILS → SILS → HILSの順に設計初期のロジック検討から実装後の統合検証へと粒度を高めていく点が特長である.
MILS ( Model In the Loop Simulation )は,運動・環境モデルと制御ロジックを計算機上で実行し,制御ロジック単体の妥当性を検証する.開発フローの上流工程に対応し,設計初期におけるアルゴリズムの成立性確認に用いられる.
SILS ( Software In the Loop Simulation )は,実装した制御ソフトウェアを制御対象であるAUVモデルと組み合わせて動作させ,ソフトウェアをコンポーネント単位で検証する.MILSで検討したロジックを実装へ落とし込み,その動作やソフトウェア間のデータの受け渡しを確認する.
HILS ( Hardware In the Loop Simulation )は,実機コントローラーや周辺機器と接続し,システム全体を統合的に検証することで,通信,入出力,タイミング要件を含めた実運用に近い条件での検証を可能とする.一方で,リアルタイム計算が必要なため,シミュレーションには実航走と同等の時間を要し,実機AUVと同等の機器の管理が必要となる.
IHIのAUVシミュレーションシステム構成
IHIにおけるAUVシミュレーション技術は,開発効率の向上や試験リスクの低減に寄与している.ここでは,実運用だけではなく,異常時や極限環境におけるシミュレーションが可能なHILSのシステム構成を紹介する.
基本構成は,① プラントモデル(AUVモデル + 環境モデル)を実行するリアルタイム計算機,② AUVに搭載するものと同じ実機コントローラー,③ 両者を接続するネットワーク機器,④ プラントモデルの状態可視化やシミュレーションシナリオ設定を行うHILS操作・表示端末から成る.
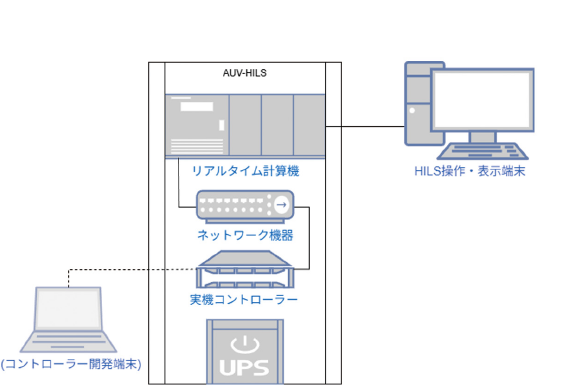
プラントモデル実行環境は,運動,環境,アクチュエーター,センサーなどのモデル群を動作させ,コントローラーに対してセンサー出力相当信号を与えるとともに,コントローラー出力(推進・操舵(そうだ)などの指令)を受けてAUV状態を更新する.これにより,設計初期のMILSでは把握しにくいインタフェースの整合性や,運用に近い通信経路を含めて確認が可能となる.
プラントモデル設計の要点
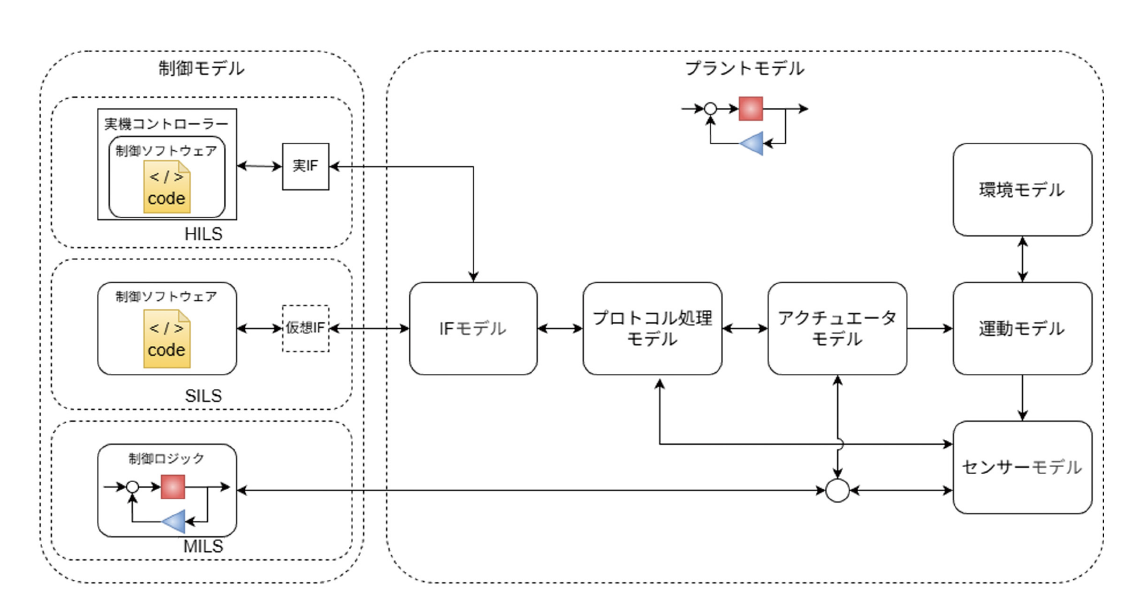
AUVシミュレーションにおいて,制御系を含めた挙動を再現するためには,AUV本体および周囲環境を表現するプラントモデルが重要となる.本モデルでは,運動,環境,アクチュエーター,センサーといったモデル要素を組み合わせ,制御系と閉ループを構成することで,制御入力から航走挙動,センサー出力に至る一連の関係を一体として評価可能な構成としており,実運用を想定した挙動の再現が可能である.
プラントモデル設計の基本方針は,制御・運用判断のもとになる要素を重点的に表現することである.運動モデルでは,位置,速度,姿勢などの状態量を時間発展的に計算し,推進や操舵による影響を反映する.これにより経路追従や姿勢変化といった基本的な航走挙動を表現している.過度に詳細な現象再現を目的とするのではなく,航走安定性や応答性,外乱(海流など)に対する挙動など,制御パラメーターや機体設計の検討に影響する挙動特性を把握できることを重視している点が特長である.
環境モデルでは,海流などの外乱要因を与えることで,実環境における挙動変化を模擬する.環境条件はシナリオとして設定可能であり,さまざまな想定環境による挙動の違いを比較検討できる.
また閉ループ評価(制御の指令 → 機体の応答 → センサー出力 → 制御への入力,という一連の循環を構成した状態で確認する評価)を重視し,アクチュエータモデルおよびセンサーモデルを設けている.制御指令に対する実行値を運動モデルに反映するとともに,運動・環境モデルから得られる状態量を基にセンサー出力相当の情報を生成し,制御系へ入力する構成としている.
さらに,検証段階がMILSからHILSへ進んでも継続利用できるよう,入出力の整合性とパラメーター変更による柔軟性を重視し,MILS-SILS-HILSで共通したプラントモデル設計としている.これにより,派生モデルの開発を効率的に行うことができ,設計検討から試験前検証まで一貫したシミュレーション活用が可能となる.
AUVシミュレーションの活用
AUVシミュレーションは,効率の良い設計検討および試験前検証を目的として活用されており,AUVの成立性確認や設計判断に関する知見を得る手段として機能している.ここでは,シミュレーションを通じて得られた代表的な知見と,それがどのように設計・開発へ活かされているかを示す.
- (1) 航走挙動に関する知見と設計への反映
- 運動モデルと環境モデルを組み合わせたシミュレーションにより,推進・操舵条件や外乱条件の違いが航走挙動に与える影響を把握することができる.これにより,設計初期段階において,航走安定性や姿勢変化の傾向を事前に確認し,機体仕様の設計に反映している.
特に条件を変えた複数ケースの比較を容易に行える点は,実機試験では得にくい知見の獲得につながっている.これらの結果は制御設計の初期値設定や,想定運用条件の整理に活用されている. - (2) 実機挙動との比較を通じたモデル理解
- シミュレーション結果と実機挙動を比較することで,モデルが再現できている挙動と,差異が生じやすい挙動を整理することが可能となる.例えば,定常的な直線航走や旋回動作は再現しやすい一方で,外乱の変化時や急浮上・潜航など状態が切り替わる場面では差異が生じやすい.この差異に着目した検討により,モデルの前提条件や支配的な要因を理解し,以降の検討における注意点を明確化している.
このような比較を通じて得られた知見は,モデルの妥当性確認にとどまらず,実機試験結果の解釈や,次段階の設計検討における前提条件の整理にも役に立っている. - (3) 成立性評価への活用
- シミュレーションは,特定の運用シナリオに対する成立性評価にも活用されている.例えば,実機では再現困難な異常状態における応答挙動を事前に確認することで,設計上の制約や留意点を明らかにし,設計・運用の見直しにつなげている.
シミュレーションであらかじめ検討範囲を絞り込むことで,時間が限られる実海域試験における効率向上と試験リスクの低減を図れている.
以上のように,シミュレーション結果は単なる解析結果として扱うのではなく,設計判断や試験計画の検討材料として活用されている.これにより設計段階から試験段階まで一貫した方針で検討を進めることが可能となり,手戻りの抑制や開発効率の向上に寄与している.
今後の展望・まとめ
本稿では,AUV開発におけるシミュレーション技術について,その位置付け,システム構成,モデリングの考え方,およびシミュレーション結果の活用例を紹介した.運動・環境モデルを基盤とした閉ループシミュレーションにより,設計検討から試験前検証までを一貫して支援できる点が,本技術の特長である.
今後の展望としては,シミュレーションと実機挙動との対応関係をさらに明確化し,モデルの信頼性を高めていくことが重要である.実機試験や運用から得られる知見をモデルへ反映することで,設計段階における予測精度の向上が期待される.また,条件変更や派生検討を効率的に行える基盤として整備を進めることで,多様な運用条件や機体仕様への適用範囲を拡大していく.
AUVシミュレーション技術は,実機試験を代替するものではなく,試験・運用に先立って設計およびシステム全体の妥当性を確認することで,実機試験を補完し,その価値を高める技術である.MILS,SILS,HILSを段階的に活用することで,設計初期からシステムレベルまでの検証を効率的に進めることが可能となり,開発効率の向上と品質の確保を両立できる.これらの取り組みは,結果として試験・運用時におけるコストおよびリスクの低減につながり,今後のAUV開発および運用の信頼性向上と適用拡大に貢献する.
今後は,シミュレーション技術を実機航走データと連携したモデル更新基盤へ発展させることが重要である.試験や運用で得られるログデータを活用し,パラメーター同定や誤差分析によりモデル精度を向上させる仕組みが求められる.さらに,複数台AUVへの展開により,運用を想定した訓練への活用も可能となる.