
制振装置のデータ駆動型制御を用いた制御調整技術の開発
菅井芳朗,小池裕二,平田光男,長井悠,石本興史
菅井 芳朗 株式会社IHI 技術開発本部 技術基盤センター ターボ・機械要素技術部
小池 裕二 株式会社IHIインフラスクエア 防災・水門本部 振動プロジェクト部 博士(工学)
平田 光男 宇都宮大学 工学部 基盤工学科 博士(工学)
長井 悠 株式会社IHIインフラスクエア 防災・水門本部 振動プロジェクト部
石本 興史 株式会社IHI 技術開発本部 技術基盤センター ターボ・機械要素技術部
高層建物や橋梁主塔などの塔状構造物は固有周期が長く,減衰が低いため,振動の低減のためにアクティブ式制振装置が広く使われている.これらの構造物では地震や架設進行に伴って振動特性が変化するため,特性変化に合わせた制御器の調整が必要である.本稿ではデータ駆動型制御を用いて,運用中に計測される応答データのみから,構造物の振動特性の再同定なしに,特性変化に応じた制御調整を簡便に行う手法を紹介する.
Tall structures such as high-rise buildings and bridge towers are susceptible to vibrations due to their long natural periods and low damping. Active mass damper systems are widely used to suppress vibrations, but changes in vibration characteristics — caused by earthquakes or construction — require frequent controller adjustment. In this study, we introduce a data-driven control approach for adjusting the controller to follow changes in vibration characteristics. This method enables rapid and efficient adaptation based on measured structural responses, eliminating the need for model re-identification or controller redesign. Simulation and experimental results demonstrate the effectiveness of this method in maintaining vibration suppression under changing conditions.
1. 緒言
高層建物や長大橋の主塔などの塔状構造物は,風や地震などの外力に起因して振動が発生し,居住性,施工性,安全性などに影響を及ぼすことがある.このため,構造物の振動を低減する各種の制振技術が実用化されている.なかでも,アクティブ式制振装置( Active Mass Damper:AMD )は構造物に設置したセンサの計測値に基づき可動マスを能動的に駆動することで高い振動低減効果を発揮するため,数多くの構造物に適用されている.第1図にIHIグループのAMDの概観を示す.
一方で,AMDの制振性能は対象構造物の振動特性を基に設計した制御器に依存するため,運用中に固有振動数や減衰などの特性が変化すると,設計時の制御器では所要の性能を維持できなくなることがある.
そこで本稿では,既存のH∞ 制御器を活用しつつ,その後段に接続した低次元の直列フィルタのみを調整対象とし,運用中に取得した応答データに基づいて制振性能を回復させる手法を紹介する.本手法は,構造物特性の再同定や制御器全体の再設計を伴わず,少数のパラメータ更新によって性能維持・回復を図る点に特徴がある.
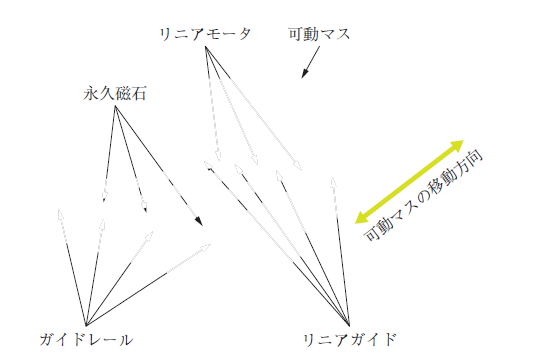
以下では,まずAMDの概要と振動特性変化に伴う課題を整理し,次に提案手法の構成と調整手順を述べる.さらに,解析および模擬試験による検証結果を示し,有効性を明らかにする.
2. 背景と課題
2.1 AMDの概要
AMDは構造物に取り付けた可動マスをアクチュエータで駆動し,その反力によって構造物の振動を低減する装置である.AMDの概略構成を第2図に示す.可動マス,構造物の応答(加速度など)を計測するセンサ,応答に基づいて制御入力(指令信号)を算出する制御器が実装された制御装置,および可動マスを駆動するアクチュエータ(リニアモータ,ボールねじ機構付きモータなど)から構成される.可動マスを適切な位相と振幅で動作させることで,構造物の揺れを効果的に抑制できる点が特徴である.
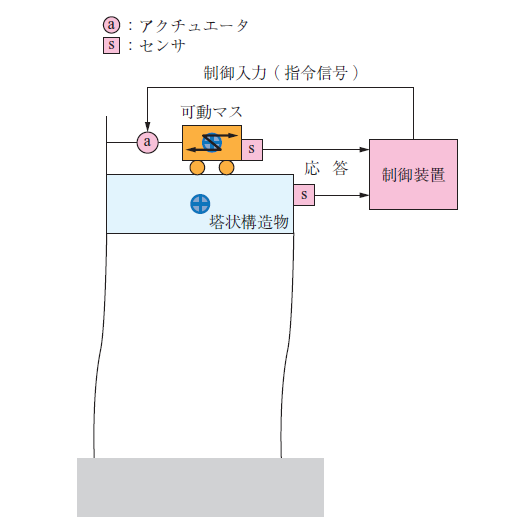
AMDの制御器は,構造物の固有振動数や減衰といった振動特性を踏まえ,所要の制振性能を満足するよう設計する必要がある.IHIグループでは,これまで主としてロバスト制御(外乱や不確かさに対して頑健な( = ロバストな)制御システムを実現するための手法)の一種であるH∞ 制御を用いたAMDの制御器設計を行い ( 1 ),多くの適用実績を有している ( 2 ).H∞ 制御は,外乱やモデル誤差に対しても所要性能を確保しやすい設計法であり,高い制振性能を発揮している.
2.2 振動特性の変化と従来運用の課題
一方で,実構造物では,設計時に想定した振動特性が運用期間中に変化することがある.高層建物では経年変化や地震の前後で固有振動数が変化することが報告されている ( 3 ).また,橋梁主塔では架設進行に伴う構造の変化により振動特性が大きく変動する.このような大きな変動が生じた場合,設計時点の振動特性に合わせて調整された制御器では,制振性能が低下することがある.
このような特性変化に対して,従来は現場で構造物の振動特性を都度,再同定または推定したうえで制御器を調整する対応が行われてきた.しかし,この方法は,計測,モデル更新,制御器調整に時間と手間を要することから,運用上の負担が大きいという課題があった.
このような背景から,振動特性変化後においても,現場で短時間かつ少ない作業負荷で制御性能を回復できる技術が求められている.本稿で扱う手法は,構造物特性の再同定や制御器全体の再設計を伴わず,運用中に得られる応答データを用いて,データ駆動型制御によって制御調整を行うものである.
データ駆動型制御とは,詳細な数理モデルを作り直す代わりに,観測されたデータと既存の制御器設計時の情報を基にパラメータを更新する制御手法である.本手法は完全なモデルフリー制御ではなく,既存の制御器情報を活用しながら,運用データに基づいて再調整を行うため,既存のH∞ 制御の特徴を保持しながら制御調整することが可能である.
以降では本手法の考え方と手順を説明し,解析および模擬試験によって確認した結果を示す.
3. データ駆動型制御を用いた制御調整
3.1 基本方針
現場での制御調整を容易にするため,本稿では既存の制御器は大きく変えず,調整対象を少数のパラメータに限定する方針を採る.具体的には,初期段階で設計するH∞ 制御器の後段に低次元のフィルタを直列に接続し,振動特性が変化した場合は,フィルタの少数のパラメータのみを調整する構成とした.この構成により,制御器全体の再設計をせずに制御特性のずれを補正できるため,既存のH∞ 制御器が持つロバスト性を維持しつつ,現場適用しやすい制御調整を可能とする.
3.2 制御器構成
提案する制御器の構成を第3図に示す.固定したH∞ 制御器の出力に対し,低次元フィルタを直列に接続してアクチュエータへの指令値とする.運用開始時には,フィルタが制御帯域に不要な影響を与えないようパラメータを初期設定し,フィルタを含めた系を制御対象としてH∞ 制御器を設計する.その後,構造物の振動特性が変化した場合には,フィルタパラメータのみを更新することで,AMDの制振性能を維持する.
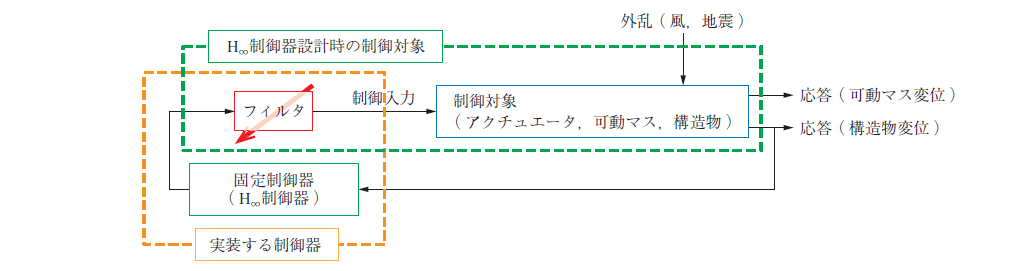
ここで,制振装置の制御対象である構造物の1 次モードの固有振動数が経年変化や大地震などで変動する場合,低下する方向に変化することが多い.そこで,本稿ではH∞ 制御器の後段に,制御器のゲイン特性を低周波側に下げつつ,変動によって生じる位相進みを遅らせるためのローパスフィルタ( Low-Pass Filter:LPF )を直列接続した場合について検討を行った.なおLPFは,DCゲイン k,カットオフ周波数f lを調整対象のパラメータとして,( 1 ) 式の伝達関数で表される2 次フィルタを採用した.
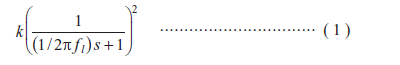
3.3 データに基づく調整手順
フィルタパラメータの調整は,振動特性が変動した後の構造物から得られる応答データを用いて行う.調整のための最適化計算は次の手順で行う.
- (1) 振動特性変動後の構造物に対しAMDが動作している際の構造物応答データを一定時間記録する.
- (2) 記録したデータと,変動前に把握している基準特性(設計時の振動特性など)を用いて,制御調整の最適化計算に必要な外乱相当成分を推定する.
- (3)候補となるフィルタパラメータを与えたときの外乱相当成分に対する応答を計算し,実際に記録したデータとの差(時間領域の二乗誤差)を評価する.
- (4) 評価値が小さくなるように反復計算し,最終的なフィルタパラメータを決定する.
このように,制御器全体を再設計することなく,運用中に取得可能なデータに基づいて調整を行うことで,振動特性変化後の制振性能回復を図っている.
4. 有効性検証
4.1 解析による検証
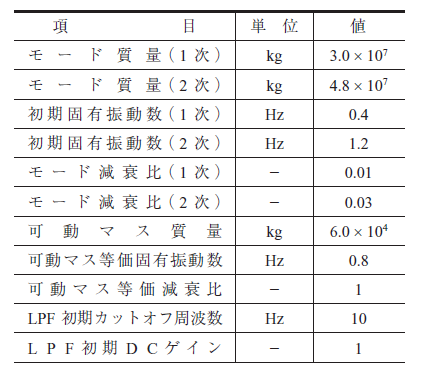
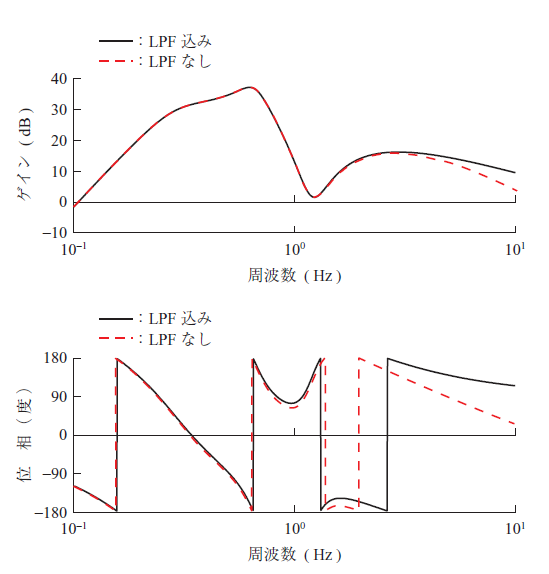
提案手法の有効性を確認するため,まず解析による検証を行った.解析モデルの主要諸元を第1表に示す.初期制御器は,制振対象である1 次モードに対して所要の減衰性能を与え,2 次モードをロバスト安定化するように設計した.初期制御器の入力から出力までの周波数応答を第4図に示す.直列に接続したLPFは初期状態では制御帯域である1 次固有振動数( 0.40 Hz )近傍の周波数に大きな影響を与えておらず,運用開始時には従来のH∞ 制御器と同等の制御特性を有していることが分かる.
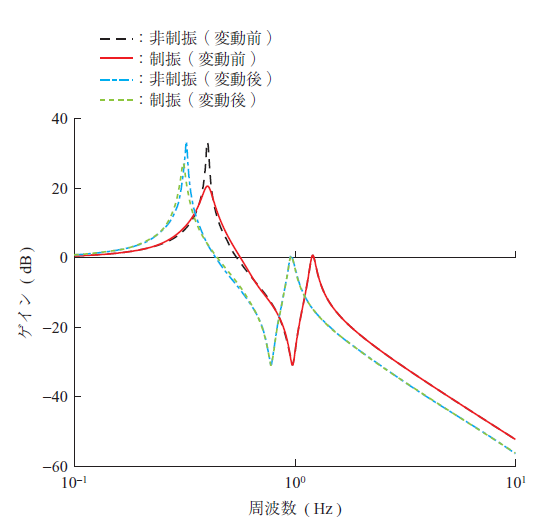
次に,構造物固有振動数が低下する場合を想定し,固有振動数が0.32 Hz(1 次),0.96 Hz(2 次)となった場合の固有振動数変動前後の風外力に対する構造物変位の周波数応答を第5図に示す.変動前には,1 次モード近傍で十分な制振効果が得られている.一方,変動後には,1 次モード近傍のゲイン(応答倍率)のピークが低周波側に移動するとともに,その大きさも増加している.この図から,構造物特性の変動により,制振性能が低下していることが分かる.
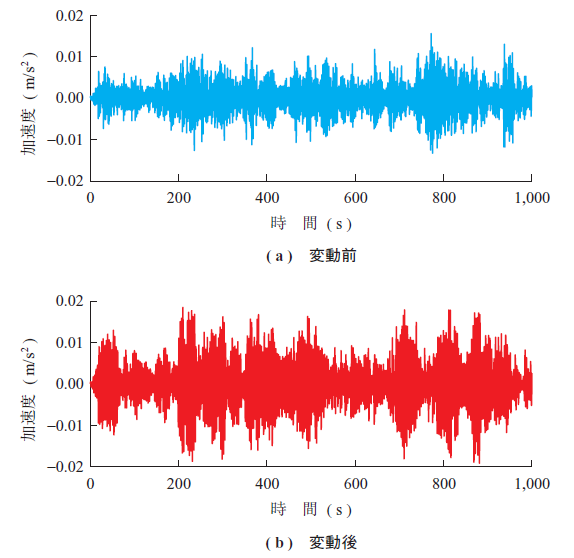
また,風外力を受けた場合の構造物の制振時の加速度時刻歴波形を第6図に示す.調整前条件では,固有振動数変動後は変動前に対して応答加速度が大きくなっていることが確認できる.これにより,周波数応答上の性能低下が時間領域の応答としても現れていることが分かる.
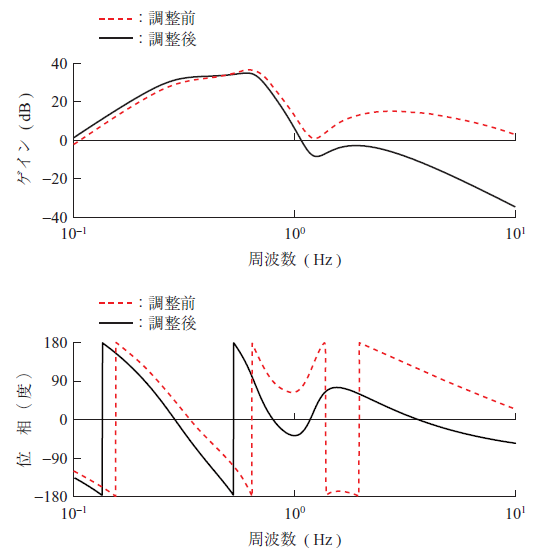
次に,固有振動数変動後の0 ~ 100 sの応答データを用いてLPFのパラメータを最適化した.調整の結果,パラメータは,f l = 0.6536 Hz,k = 1.561と求まった.制御調整前後の制御器の周波数応答を第7図に示す.この図から,制御調整後には制御特性が低周波側へ移動し,固有振動数低下後の構造物特性に追従するように補正されていることが分かる.
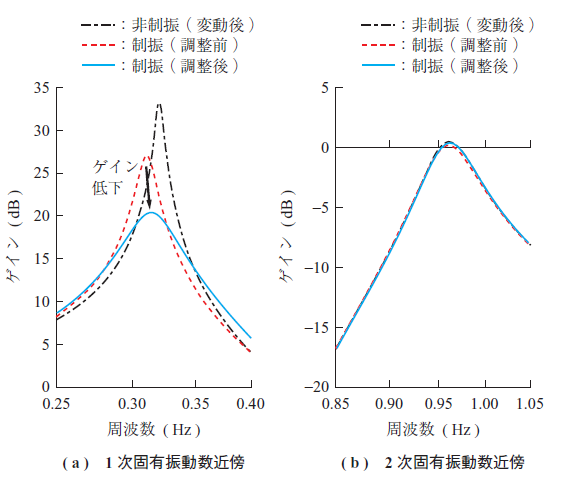
さらに,制御調整前後における風外力から構造物変位までの周波数応答を第8図に示す.調整後には,1 次モード近傍の応答倍率の極大値が低下し,その周波数(共振点)も変動後の固有振動数に近づいている.このことから,提案手法により主要モードに対する制振性能が回復していることが分かる.
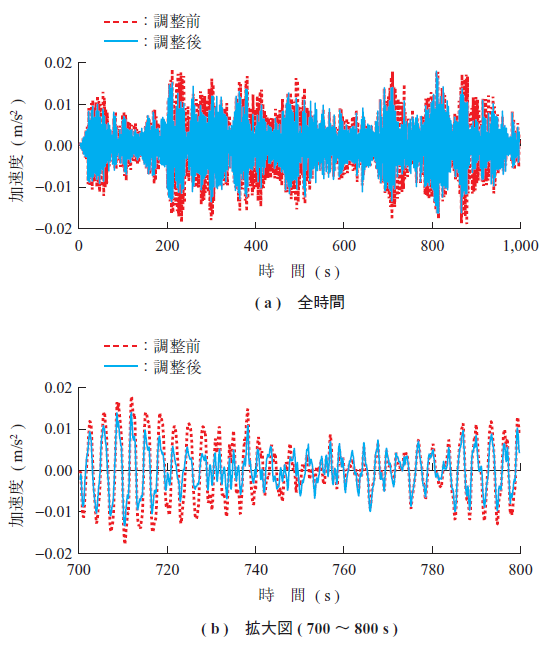
調整前後の構造物応答加速度の時刻歴波形を第9図に,その周波数分析結果を第10図に示す.時刻歴波形からは,最適化に使用した区間( 0 ~ 100 s )以降も振動低減効果が維持されていることが分かる.
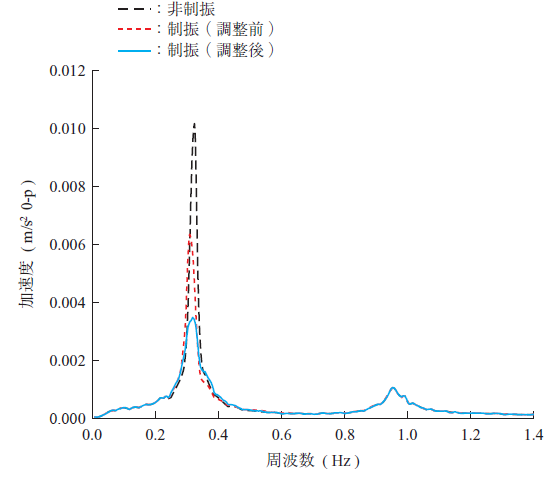
また,周波数分析結果からは,制振対象である1 次モード成分が低減している一方,2 次モード成分には大きな変化がないことが分かる.これにより,本手法が制御調整に有効であることが確認できる.
4.2 模擬試験による検証
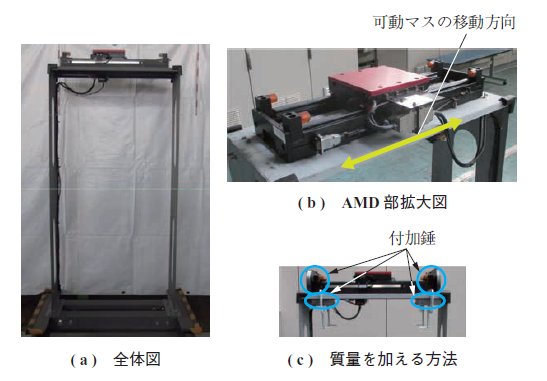
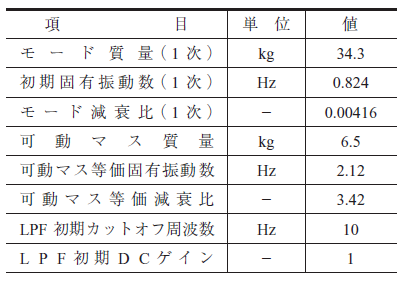
続いて,提案手法の有効性を模擬試験装置により確認した.試験装置の外観を第11図に,主要諸元を第2表に示す.試験装置は,1 枚の天板と天板を支持する2 枚の板で構造物を模擬しており,天板にAMDが設置されている.本試験では,天板に錘(おもり)を付加することで1 次固有振動数を低下させ,振動特性変動後の状態を模擬した.
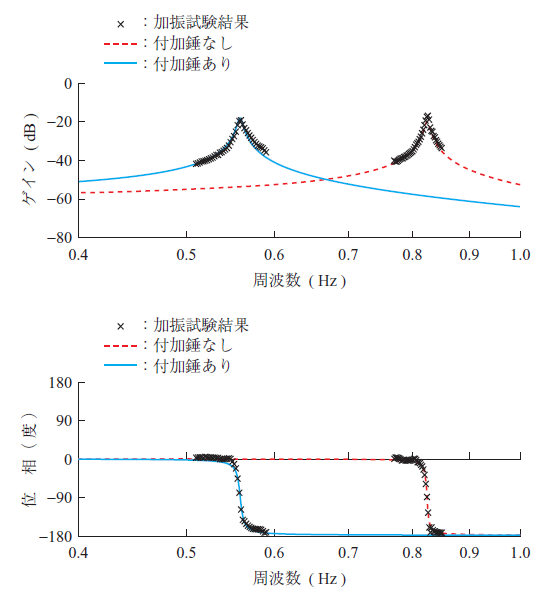
錘付加前後の模擬試験装置の外力から変位の周波数応答を第12図に示す.この図から,錘付加により1 次固有振動数が32%低下し,設計時から大きくずれた状態を模擬できていることが分かる.
次に自由振動をさせた際の加速度時刻歴波形を付加錘の有無で比較した結果を第13図に示す.錘を付加しない状態では,目標減衰比5%として設計した初期制御器により十分な減衰が得られている.一方,錘付加後には,初期制御器では振動の減衰が不十分となっており(非制振時の減衰比よりも小さくなっており),振動特性変動により制振性能が著しく悪化し,むしろ加振していることが分かる.なお,実際の製品には安全装置が組込まれており,AMDが加振する状況になると可動マスが停止するため,このような状況は生じない.
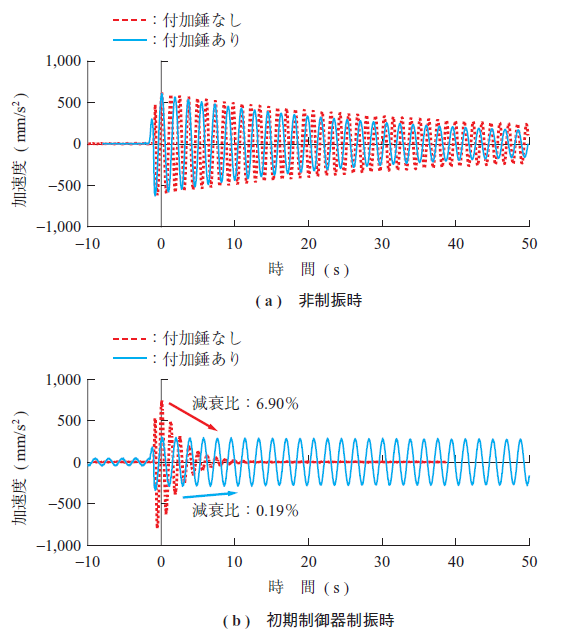
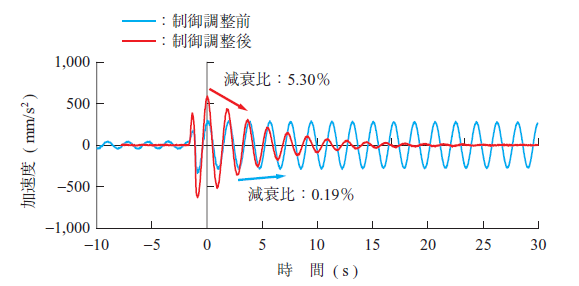
この自由振動データを用いて直列フィルタのパラメータを最適化した.調整の結果,パラメータは,f l = 1.565 Hz,k = 0.9441と求まった.自由振動をさせた際の制振時の加速度時刻歴波形を制御調整前後で比較した結果を第14図に示す.初期制御器では,錘付加後に減衰特性が著しく悪化したが,制御調整後には減衰比5.3%と目標の減衰比を上回っている.以上から,模擬試験においても,本手法により変動後の振動特性に適応した制御調整が可能であることを確認した.
5. 結言
本稿では,振動特性が変化する構造物に対しデータ駆動型制御を適用し,応答データに基づいて制御調整を行う技術について紹介した.既存のH∞ 制御器に低次元フィルタを直列接続し,フィルタパラメータのみを更新することで,モデル再同定や制御器再設計を行うことなく制振性能の維持を図る考え方を示した.また,解析および模擬試験により,提案手法の有効性を確認した.
今後は,適用対象の拡大に向けて,固有振動数が上昇する場合の適用手法の検討や,本手法の適用性の限界の整理を行い,長大構造物における制振装置の運用性向上と,振動低減性能の安定的な維持につなげることを目指す.
参考文献
(1) 小池裕二:H∞ 制御による高層建物の振動制御,計測と制御,Vol. 59,No. 3,2020 年,pp. 176-183
(2) IHIインフラ技報:株式会社IHIインフラシステム,Vol. 14,45/45,2025年
(3) 鹿嶋俊英,小山 信,小豆畑達哉,井上波彦:東北地方太平洋沖地震による超高層建物の振動特性の変動,日本建築学会技術報告集,Vol. 21,No. 48,2015 年,pp. 493-497
(4) 菅井芳朗,小池裕二,石本興史,平田光男,長井 悠:データ駆動型制御を用いた塔状構造物の振動制御,計測自動制御学会第13回制御部門マルチシンポジウム予稿集,SY0002/26/0000-0565
(計測自動制御学会第13回制御部門マルチシンポジウムにて発表した論文 ( 4 )の内容を再編集して転載.著作権は公益社団法人計測自動制御学会が所有しています.)